RLGF 


RLGF是一个适用于无人机深度强化学习任务的通用训练框架,构建了适用于无人机任务的动作模型,包括连续飞行动作与离散飞行动作。预置了飞行能量消耗模型与航线规划模型。能够根据自身任务自定义任务环境模型与无人机模型。并集成了多种主流的深度强化学习算法。
- 自定义开发: 该框架以配置XML文件的形式制定无人机强化学习任务,隐藏了深度强化学习过程的过程。仅需要重写环境模型与无人机模型中特定的函数,便能快速实现自定义无人机任务的开发。
- 多算法集成: 集成了主流的强化学习算法如DQN、AC、DDQN、DuelingDQN、PPO、SAC、DDPG,仅需通过配置XML文件即可快速更换任务所需算法进行训练。
- 无人机参数自定义: 能够根据XML文件配置无人机的性能参数,包括加速度、动作更新函数、状态空间函数、APF动态避障模式是否启用、初始坐标、最大/最小速度、最大转向角、最大任务时间步长、子任务粒度、飞行功耗参数(不同速度下无人机的飞行功耗不同)、通信功率等。也支持自定义无人机参数并载入进自定义的无人机模型。
- 训练日志支持: 能够将训练过程中的参数以csv的形式保存在logs文件夹下(需自定义保存形式)。
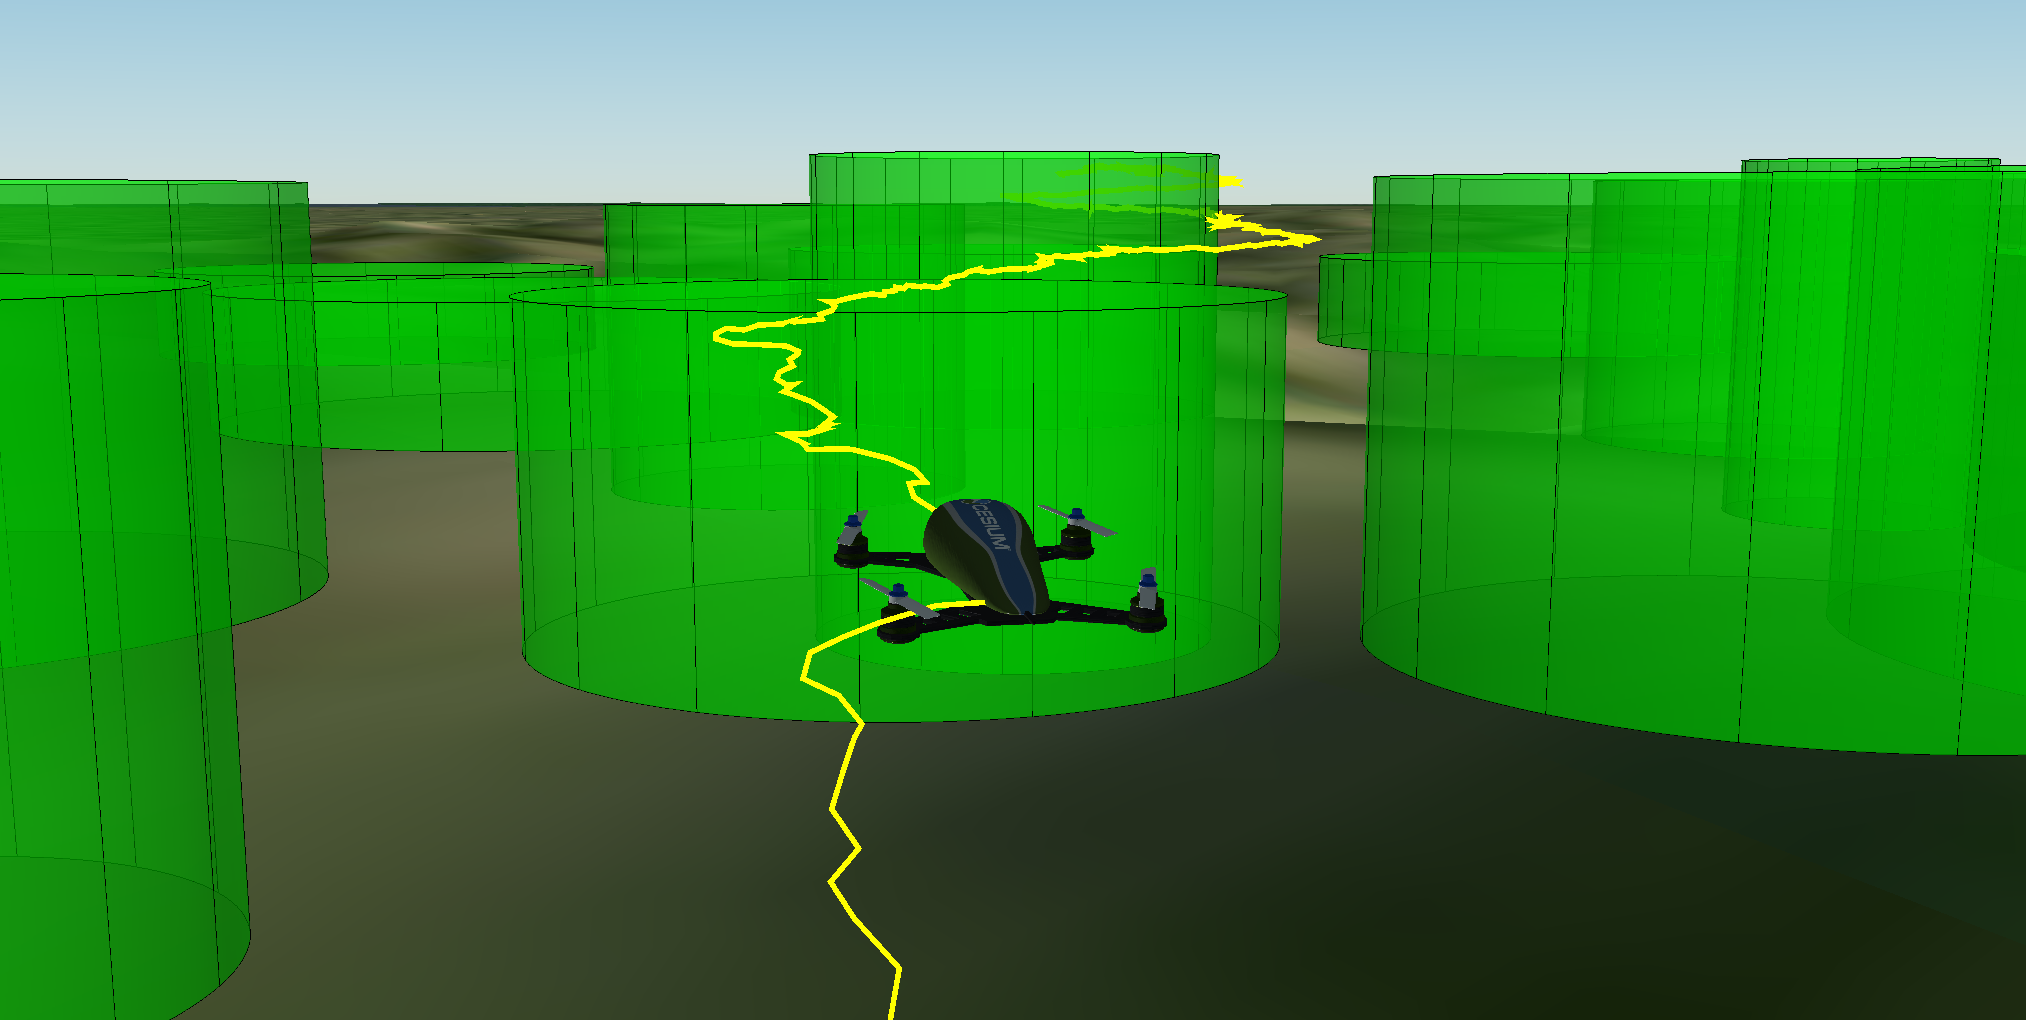
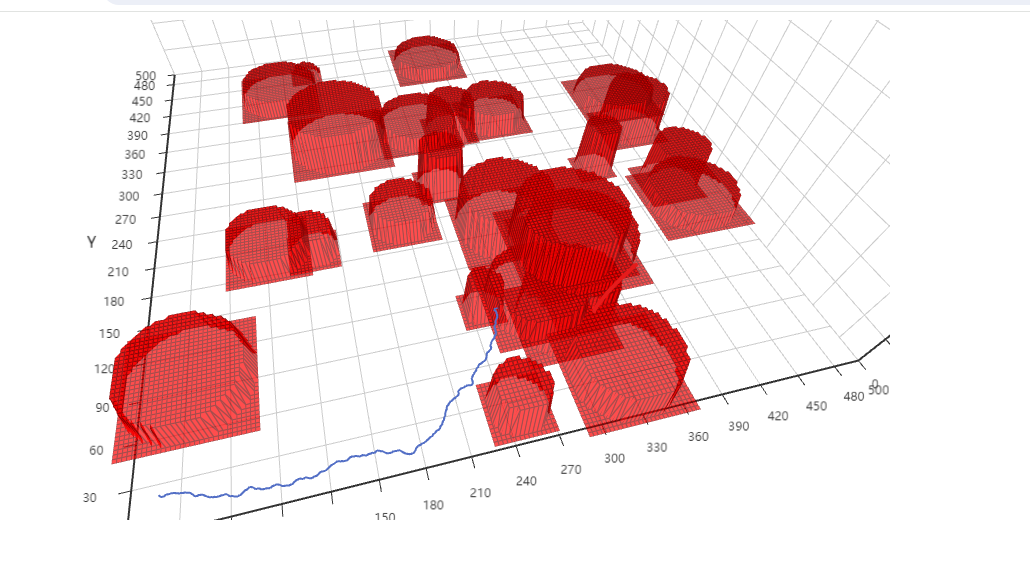
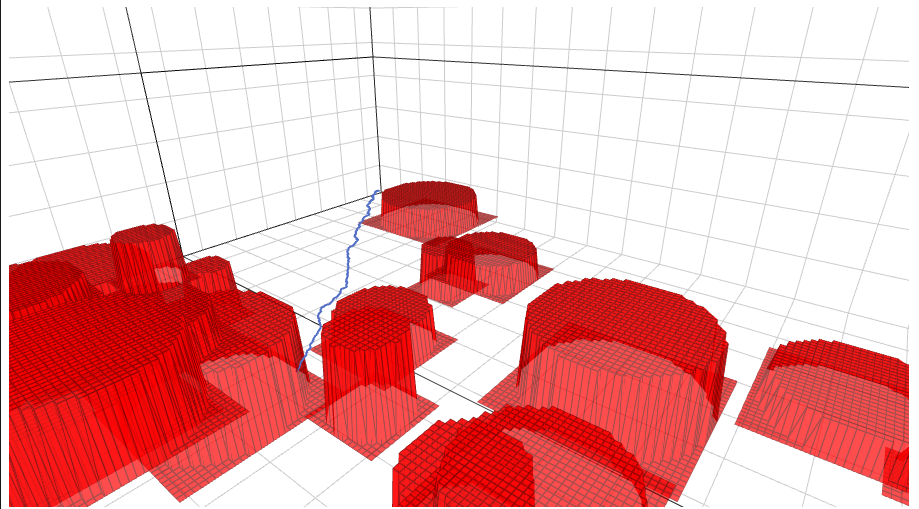
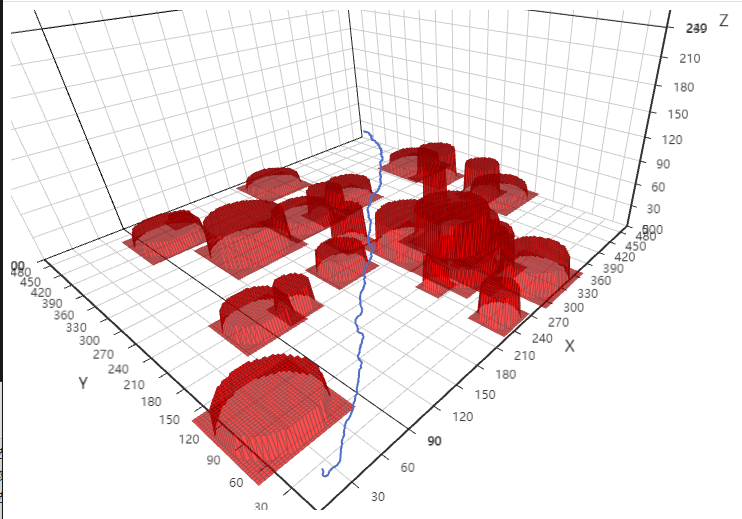
- 多维度无人机轨迹结果可视化:每轮任务迭代后将生成轨迹以HTML的形式保存在/DataBase/experience目录下。若本地或者服务器配置有MySQL数据库,可以通过提供的接口将航线数据存放到数据库中,并通过PathViewer的java后端项目实现每次迭代任务的无人机轨迹动态可视化。
- 支持私密消息: 服务端能够通过特定指令向公屏发送指定用户可见的私密消息,可用于文字交互游戏的角色分发。
开发环境
- 训练环境: Python 3.9.7, Pytorch 1.11.0.
- 可视化平台: jdk 17, Spring 6.15, maven, MySQL 10.3.19.
引用
- 内置算法均改自《动手学强化学习》中的代码。github链接:https://github.com/boyu-ai/Hands-on-RL
项目目录简介
- RLGF/
- README.md
- requirements.txt
- Agents/ #智能体模型所在目录,存放无人机或其他有关的智能体模型
- BaseClass/ #存放基本的模型基类,以及通用计算工具
- config/
- buildings.xml #环境中的建筑物配置文件。
- DB.xml #数据库配置,若无数据库,可以忽略。
- PathPlan_City.xml #案例环境模型的配置文件,定义了1个UAV在建筑群中执行航线规划任务。
- Trainer.xmll #所采用的训练器的配置文件。
- UAV.xml #案例无人机配置文件,定义了UAV在轨迹规划任务中的相关配置。
- UI.xml #PyEchart配置文件,不建议更改。
- DataBase/
- experience/ #以html的形式存放无人机的轨迹结果(静态)。
- Connector.py #提供连接数据库的功能。
- Env/ #存放环境模型类。
- FactoryClass/ #对应的工厂类。
- logs/ #存放运行日志。
- Mod/ #存放神经网络模型。
- Obstacles/ #存放自定义的障碍物类。
- Trainer/ #存放已经实现的强化学习算法训练器。
- simulator.py #训练器启动器。
基本使用案例
模型训练:
修改案例环境配置文件PathPlan_City。
        PathPlan_City
        500
        500
        100
        0.1
        0
        0
        0
        3
        2
        1

            ./config/UAV.xml

                ./config/Trainer.xml


            ./config/buildings.xml


            ./config/UI.xml


            ./config/DB.xml


    10
    500
    1
    0.1
    3
运行simulator.py文件,即可启动训练过程。支持断点训练。每次运行会在/logs生成一个日志,可以查看每轮次训练的得分详情。并在/DataBase/experience目录下生成无人机轨迹。
训练过程:
每个训练轮次生成的静态轨迹HTML
基于cesium的训练过程动态可视化